

1. 서 론
2. 방법론
3. 배터리 동적 충격 실험
3.1 실험 장치 및 설정
3.2 데이터 계측 시스템
3.3 전극 단위 SEM 분석
3.4 정상・이상 상태 레이블 정의
4. 이상 탐지 모델 설계
4.1 특징 추출
4.2 데이터 전처리
4.3 오토인코더 모델 설계
5. 실험 결과 및 고찰
6. 결 론
1. 서 론
리튬이온 배터리는 높은 에너지 밀도와 긴 수명 특성을 기반으로 전기 모빌리티 산업의 성장과 함께 친환경 미래 교통수단의 핵심 동력원으로 자리 잡았다(Chen et al., 2021). 그러나 리튬이온 배터리는 전해액과 얇은 분리막 기반의 구조 특성으로 인해 기계적 충격 조건에서 여전히 안정성 문제를 지니고 있다(Kalnaus et al., 2017). 특히 전기차의 경우 운행 중 발생할 수 있는 차량 충돌 및 하부 충격과 같은 동적 충격(dynamic Impact) 조건은 배터리 시스템의 물리적 안정성을 위협하는 가장 치명적인 요인 중 하나이다(Zhang et al., 2023).
외부 동적 충격이 배터리에 가해지면 전극 적층부에 국부 압착이 발생하고 이는 전극 단위의 변형뿐만 아니라 활물질 입자의 균열까지 유발할 수 있다. 이러한 내부 손상은 내부 단락(internal short circuit)이나 열폭주(thermal runaway)로 이어질 수 있기 때문에 충격 직후 손상 여부를 신속하게 판별하는 조기 경고 체계의 구축이 필요하다(Liu et al., 2020).
Li 등(2026)은 배터리의 낙하 충격 실험 데이터에 머신러닝 모델을 적용하여 전압 강하 기반 고장 판별 방법을 제안했다. 하지만 전압 변화 기반의 이상 탐지는 초기 손상의 실시간 탐지에는 어려움이 존재한다. Deng 등(2026)은 AE 원시 파형과 딥러닝 모델을 이용하여 4단계 손상 수준을 95% 정확도로 분류하는 방법을 제안했으나, 지도학습 기반의 손상 레벨의 분류는 레이블 데이터를 충분히 확보해야 하며 주행상황에서 발생하는 모든 손상 레이블을 고려할 수 없다는 한계점을 지닌다(Pang et al., 2021).
본 연구는 다양한 충격 에너지 조건에서 수행된 낙하 충격 실험과 SEM 분석을 통해 배터리 내부 구조 변화를 기반으로 이상 모드를 정의하고, AE 신호로부터 추출한 물리적 특징과 비지도학습 기반 오토인코더를 결합한 실시간 이상 탐지 프레임워크를 제안한다. 제안한 방법은 정상 데이터만으로 패턴을 학습하고 복원 오차를 이상 판별 기준으로 활용하며, 이상 데이터 확보가 어려운 실제 운용 환경에서의 적용 가능성을 제시하였다. 본 연구는 전압 기반 방법으로는 탐지가 어려운 충격 초기 단계의 이상을 AE 신호만으로 효과적으로 판별할 수 있었으며, 동적 충격 조건에서 전기차용 리튬이온 배터리의 조기 경고 시스템으로서의 실용적 가치를 확인하였다.
2. 방법론
본 연구는 오토인코더(AoutoEoncoder) 모델 기반 비지도학습 이상 탐지 방법론을 사용한다. 오토인코더는 입력 데이터 차원을 압축하는 인코더와 이를 다시 원본 차원으로 복원하는 디코더로 구성된 완전 연결층(Fully connected layers) 구조를 활용하여 입력 데이터의 고유한 특징과 변수 간의 상관관계를 추출한다. 완전 연결층 내에서 수행되는 선형 결합 연산은 수학적으로 식 (1)과 같이 표현된다(Zhou and Paffenroth, 2017).
여기서, 는 입력 벡터를, 와 는 모델이 학습하는 가중치(weights) 행렬과 편향(Bias) 벡터이다. 𝜎는 활성화 함수(Activation function)로 선형 결합에 비선형성을 부여한다. 이 연산을 통해 입력 데이터로부터 압축된 주요 패턴을 추출하고 학습할 수 있다.
본 연구에서 사용한 오토인코더 모델의 두 가지 주요 모듈의 구체적인 설명은 다음과 같다.
1) 인코더(Encoder): 인코더는 1차원으로 입력된 데이터를 적층된 완전 연결층을 사용하여 잠재 공간(latent space, 차원 크기: D)으로 압축한다(Hinton and Salakhutdinov, 2006). 여기서 D는 병목층(bottlemeck layer)의 잠재 유닛(latent unit) 수이다. 각 잠재 변수(latent variable)는 입력된 물리적 특징 신호를 압축 및 재조합하여 정상 상태를 표현하는 저차원 특징을 추출하고 핵심 정보만을 보존한다.
2) 디코더(Decoder): 디코더는 인코더와 대칭적인 완전 연결츨 구조를 사용하며 잠재 표현(latent representation) h로부터 원본 입력 벡터와 동일한 차원으로 복원한다. 디코더는 입력된 특징 데이터의 고유한 분포와 거동 패턴을 재구성한다.
디코더의 출력 계층에는 타겟(Target) 특징의 데이터 특성에 맞춰 시그모이드(sigmoid) 활성화 함수를 적용하였다(Vincent and Larochelle, 2010). 이는 오토인코더의 재구성 오차 성능과 수렴 안정성을 높이고 모델의 정상 데이터 학습 능력을 향상시킨다. 재구성 손실 함수(reconstruction loss function)의 일반적인 형태는 식 (2)와 같이 표현된다.
여기서, 은 입력 특징 벡터의 총 차원 수이며, 와 는 각각 번째 입력값과 재구성된 값이다.
3. 배터리 동적 충격 실험
3.1 실험 장치 및 설정
배터리에 정밀하게 제어된 손상을 유도하기 위해 낙하 충격 장치를 설계 및 제작하였다. 실험 장치는 배터리 고정 플랫폼과 추 낙하 제어 장치로 구성된다. Table 1은 실험에 사용한 파우치형 배터리의 세부 정보를 제시하며, Fig. 1은 충격 실험장비 셋업을 보여준다.
Table 1.
Battery specifications
| Parameter | Value |
| Battery Type | Pouch Lithium-Ion Battery |
| Nominal capacity | 6000mAh |
| Nominal voltage | 3.7V |
| Dimensions | 150mm・100mm・3mm |
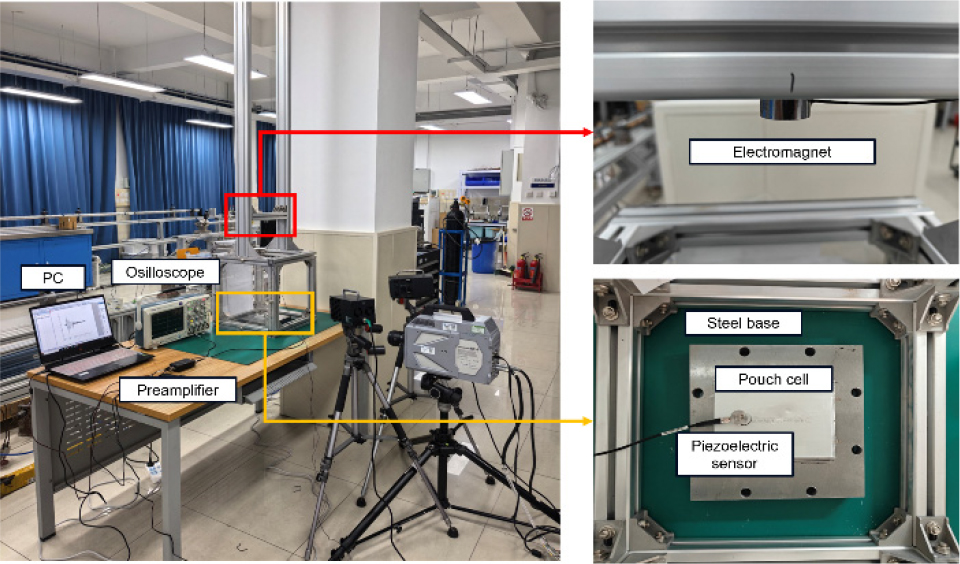
실험은 배터리에 가해지는 충격 에너지를 0.1J에서 2.0J 사이에서 8가지 조건으로 다변화하였으며, 이는 낙하 높이와 펀치(punch)의 재질을 다르게 조합함으로써 제어하였다. 충격에 사용한 펀치는 합금강(steel alloy)과 시멘티드 카바이드(Cemented carbide) 두 가지이다. 합금강 펀치는 지름 19mm, 질량 27.96g이며, 시멘트 카바이드 펀치의 지름은 25mm, 질량 121.6g이다. 또한 낙하 과정에서 발생할 수 있는 충격체의 흔들림을 방지하고 수직 낙하를 유도하기 위해 제어 장치 상단에 Electromagnetic 탈착 장치를 부착하였다.
3.2 데이터 계측 시스템
충격 인가 시 발생하는 탄성파를 실시간으로 수집하기 위해 음향 방출(Acoustic Emission, AE) 계측 시스템을 구축했다. 우선 파우치형 리튬 이온 배터리 표면에 유효 주파수가 10KHz에서 1MHz인 Pengxiang Technology의 PXPA6C AE 센서를 부착하였다. 이때 센서와 배터리 표면 간의 음향 결합을 극대화하고 신호 손실을 최소화하기 위해 접촉면에 coupling agent를 도포하였다. 또한 충격 신호의 진폭과 배터리 표면을 따라 전파되는 파형 특성을 고려하여 측정 신호는 3단 Preamplifier를 거쳐 20dB만큼 증폭되었다. 최종적으로 증폭된 AE 신호는 Tektronix MDO3024 디지털 오실로코프를 통해 수집되었으며, 샘플링 비율(sampling rate)은 2.5GHz, 데이터 길이는 10M points로 설정하였다. 또한 충격 신호만을 정확히 포착하기 위해 Trigger Level은 1.5V로 고정하였다.
3.3 전극 단위 SEM 분석
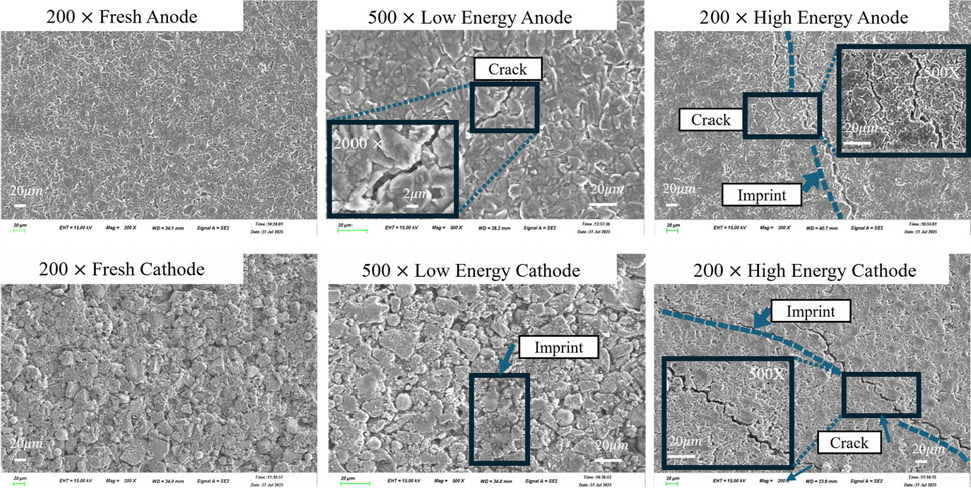
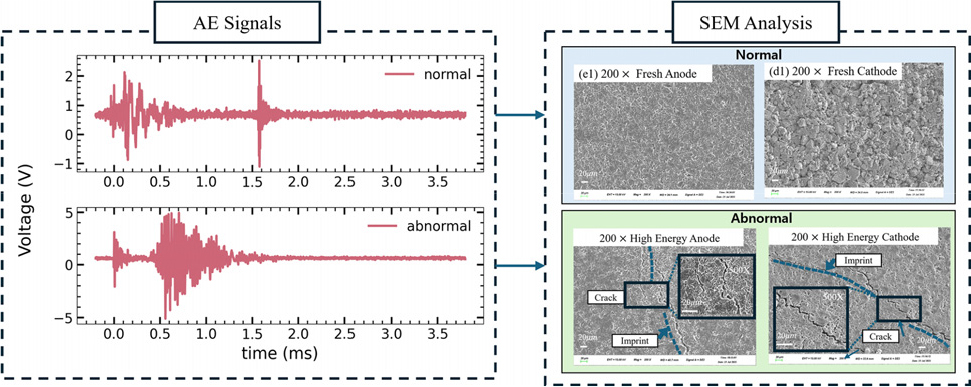
충격 에너지 레벨에 따른 배터리 내부 물리적 구조 및 입자 균열(particle cracking)을 관찰하고 고장 모드를 정의하기 위해 충격 후 배터리 전극의 SEM(Scanning Electron Microscopy) 분석을 진행하였다. SEM 이미지는 GeminiSEM 500 장비를 사용하였으며 accelerating voltage 15kV, 작동 거리 34nm, 해상도 4-6nm로 촬영 조건을 설정하였다. Fig. 2는 충격 에너지 레벨에 따른 배터리의 전극별 SEM 이미지를 통해 입자 균열 및 압흔 발생 결과를 보여준다.
3.4 정상・이상 상태 레이블 정의
충격 에너지 레벨에 따른 배터리 내부 손상 여부를 기준으로 정상(normal)과 이상(anomaly) 레이블을 정의하였다. 3.3절의 SEM 분석 결과, 0.1J 과 0.2J 충격 조건에서는 전극 표면의 형태가 유지되었으며 활물질 입자의 균열이 관찰되지 않았다. 반면 0.3J 이상의 충격 조건에서는 양극 및 음극 활물질 입자에서 압흔(indentation) 형성과 함께 균열이 확인되었으며, 충격 에너지가 증가할수록 균열의 크기와 분포가 심화되는 경향을 보였다.
이를 기반으로 충격 에너지 0.2J 이하를 정상, 0.3J 이상을 이상 상태로 정의하는 물리적 판단 기준을 제안하였다. Fig. 3은 충격 에너지 레벨에 따른 AE 신호와 SEM 이미지 기반으로 정상, 이상 상태를 분류한 결과를 보여준다.
4. 이상 탐지 모델 설계
4.1 특징 추출
낙하 충격에 의한 AE 파형으로부터 7개의 특징을 추출하였다. 이는 에너지, 감쇠, 주파수 영역, 통계 특징을 포함한다. 각 특징은 신호의 핵심 정보를 저차원으로 응축함으로써 연산 비용을 절감하고, 모델이 충격 패턴을 효율적으로 학습할 수 있도록 한다.
에너지 특징은 충격 강도를 직접 반영하는 최대 진폭(peak amplitude)과 신호의 충격성을 나타내는 파고율(crest factor)을 추출하였다. 감쇠 특징으로는 피크 이후 신호 감쇠의 지속 시간(Duration)과 감쇠 비율(Decay rate)을 사용하였다. 지속 시간은 신호의 절대값이 최대 진폭의 10%를 초과하는 구간의 합산 시간으로 정의하며 감쇠 비율은 진폭의 추세만을 추출한 상단 포락선(upper envelope)에 대해 선형 회귀하여 얻은 기울기로 정의하였다. 여기서 포락 신호는 피크 검출 이후 3차 스플라인 보간법으로 계산하였다. 또한 주파수 영역 특징은 고속 푸리에 변환(Fast Fourier Transform, FFT) 스펙트럼의 지배 성분인 피크 주파수(peak frequency)를 추출하였으며 통계 특징으로는 신호의 진폭 분포를 나타내는 표준편차와 진동 빈도를 표현하는 영점 교차율(zero crossing rate, ZCR)을 특징으로 추출하였다. 이를 통해 주파수 대역의 이동 현상과 파형의 형태를 보완적으로 표현한다. Table 2는 추출한 7개 특징의 수식을 각각 보여준다.
Table 2.
Mathematical expressions of extracted AE signal features
| Feature | Expression |
| Peak Amplitude | |
| Crest Factor | |
| Duration | |
| Decay Rate | |
| Peak Frequency | |
| Standard Deviation | |
| Zero Crossing Rate |
4.2 데이터 전처리
추출한 특징 벡터는 정규화, 데이터 분할, 데이터 증강 단계를 거쳐 모델 학습에 사용된다. 데이터는 제3.4장에서 정의한 기준을 기반으로 정상과 이상으로 분할하였다. 정상 데이터는 학습 70%, 테스트 15%, 검증 15%로 이상 데이터는 검증과 테스트에 각각 50%씩 할당하였다. 이후 식 (3)의 MinMax Normalization을 적용하여 모든 특징값은 학습 데이터 기반으로 [0,1] 범위로 정규화하였다.
여기서, 은 해당 특징 변수의 최소값, 는 최댓값을 의미한다.
그리고 제한된 실험 샘플 수를 보완하고 모델의 일반화 성능을 높이기 위해 식 (4) 기반의 가우시안 노이즈를 추가하여 데이터를 증강하였다.
여기서, 는 원본 특징 벡터, 는 증강한 특징 벡터이며, 𝜎는 노이즈의 표준편차로 본 연구에서는 0.02로 설정하였다.
4.3 오토인코더 모델 설계
본 연구는 오토인코더 구조를 기반으로 이상 탐지 모델을 설계하였다. AE 신호는 7개의 특징 벡터로 추출되어 모델의 입력 데이터로 활용된다. 은닉 차원(hidden space)은 32, 잠재 차원(latent space)은 2를 사용하였다. 인코더와 디코더는 각각 3개의 선형 레이어로 구성되며 첫 두 계층은 배치 정규화(Batch Normalization)와 ReLU(Rectified Linear Unit) 활성화 함수를 적용하였다. 모델의 디코더를 통해 출력된 값은 Sigmoid 활성화 함수를 통과하며 [0, 1] 범위를 결과를 출력하게 된다.
학습은 Adam(Adaptive Moment Estimation) 옵티마이저를 사용하였고, 초기 학습률 0.001, 가중치 감쇠(weight decay) 0.001을 적용하였으며 검증 손실 값이 개선되지 않을 경우 학습률을 감소하는 ReduceLROnPlateau 스케줄러를 적용하여 학습 후반부의 수렴 안정성을 높였다. 검증 단계에서는 정상 데이터만의 손실 오차만을 계산하였다. Table 3은 구체적인 모델의 주요 하이퍼파라미터를 보여준다.
5. 실험 결과 및 고찰
제5장에서는 제안한 배터리의 동적 충격 상황에서 추출한 AE 신호 특징을 기반으로 학습한 오토인코더 모델의 이상 탐지 성능을 분석한다.
Fig. 4는 학습 과정에서의 Train, Validation Loss의 수렴 곡선을 나타낸다. Train Loss는 0.1347에서 0.0044까지 안정적으로 수렴하였다. Validation Loss는 0.0987에서 169 에포크까지 0.001의 학습률로 안정적으로 감소했으며, 이 시점부터 학습률이 0.0005로, 264 에포크에서 0.00025로 추가 감소하며 최종적으로 0.0191로 수렴하였다. 두 손실의 차이는 초기 0.036에서 후반부 약 0.015로 감소하며 과적합 없이 낮은 에너지 충격 조건의 AE 신호 패턴을 견고하게 복원했음을 확인하였다.
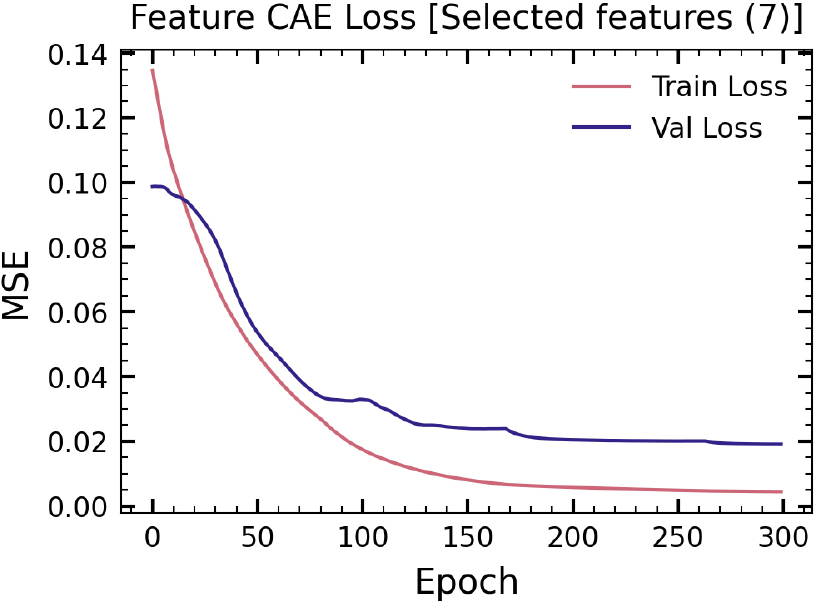
Fig. 5는 테스트 데이터에서 정상 및 이상 샘플의 복원 오차(MSE)의 로그 스케일 분포를 나타낸다. 정상 샘플의 복원 오차는 평균 0.0191, 표준편차 0.005로 분포한 반면, 이상 샘플의 복원 오차는 평균 9.527e7, 표준편차 1.01e8로 정상 샘플 대비 약 4.99e9배에 달하는 높은 차이를 달성하였다. 이는 고에너지 충격이 배터리 표면에 전파되는 탄성파의 물리적 특징을 정상 조건 대비 크게 변화시켜 특징 벡터가 정상 학습 분포를 벗어난 결과로 해석된다.
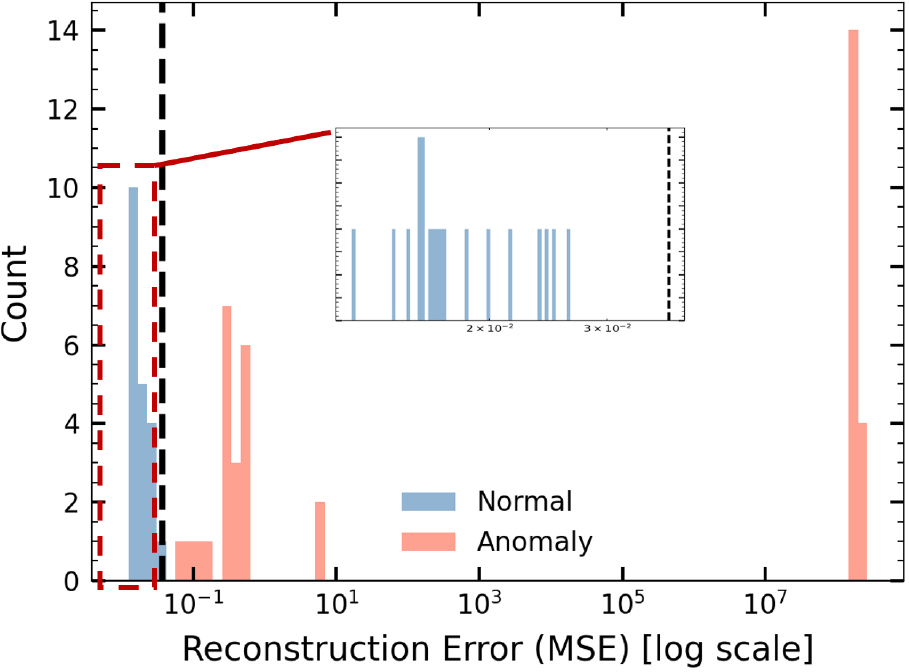
또한 이상 샘플 복원 오차의 편차가 높은 것은 충격 에너지 레벨에 따라 탄성파 특성 변화의 정도가 다양하게 분포할 수 있음을 보여준다. 이는 배터리의 내부에 입자 균열 및 압착 등의 이상 상태가 외관상 손상이 명확하지 않은 경우부터 변형이 명확한 경우까지 다양한 손상 스펙트럼이 존재할 수 있음을 의미한다. 단순한 시각적 검사나 전압 모니터링만으로는 충격 직후 이상 여부를 즉각적으로 판단하기 어렵다는 점을 시사한다. 따라서 정상 충격 범위를 사전에 정의하고 복원 오차 기반으로 이상을 실시간으로 탐지하는 조기 경고 프레임워크는 배터리 상태를 즉각적으로 판단할 수 있는 실용적인 수단으로 해석할 수 있다.
모델의 이상 탐지 성능의 정량적 평가는 혼동 행렬(Confusion Matrix) 기반의 Precision, Recall, F1-score, 그리고 ROC-AUC를 사용하여 산출하였다. 각 평가 지표는 식 (5), (6), (7), (8), (9), (10)과 같이 정의한다.
여기서, TP는 이상을 이상으로 올바르게 분류한 수, FP는 정상을 이상으로 잘못 분류한 수, FN은 이상을 정상으로 잘못 분류한 수이며, TPR은 민감도(sensitivity), FPR은 위양성률(false positive rate)이다.
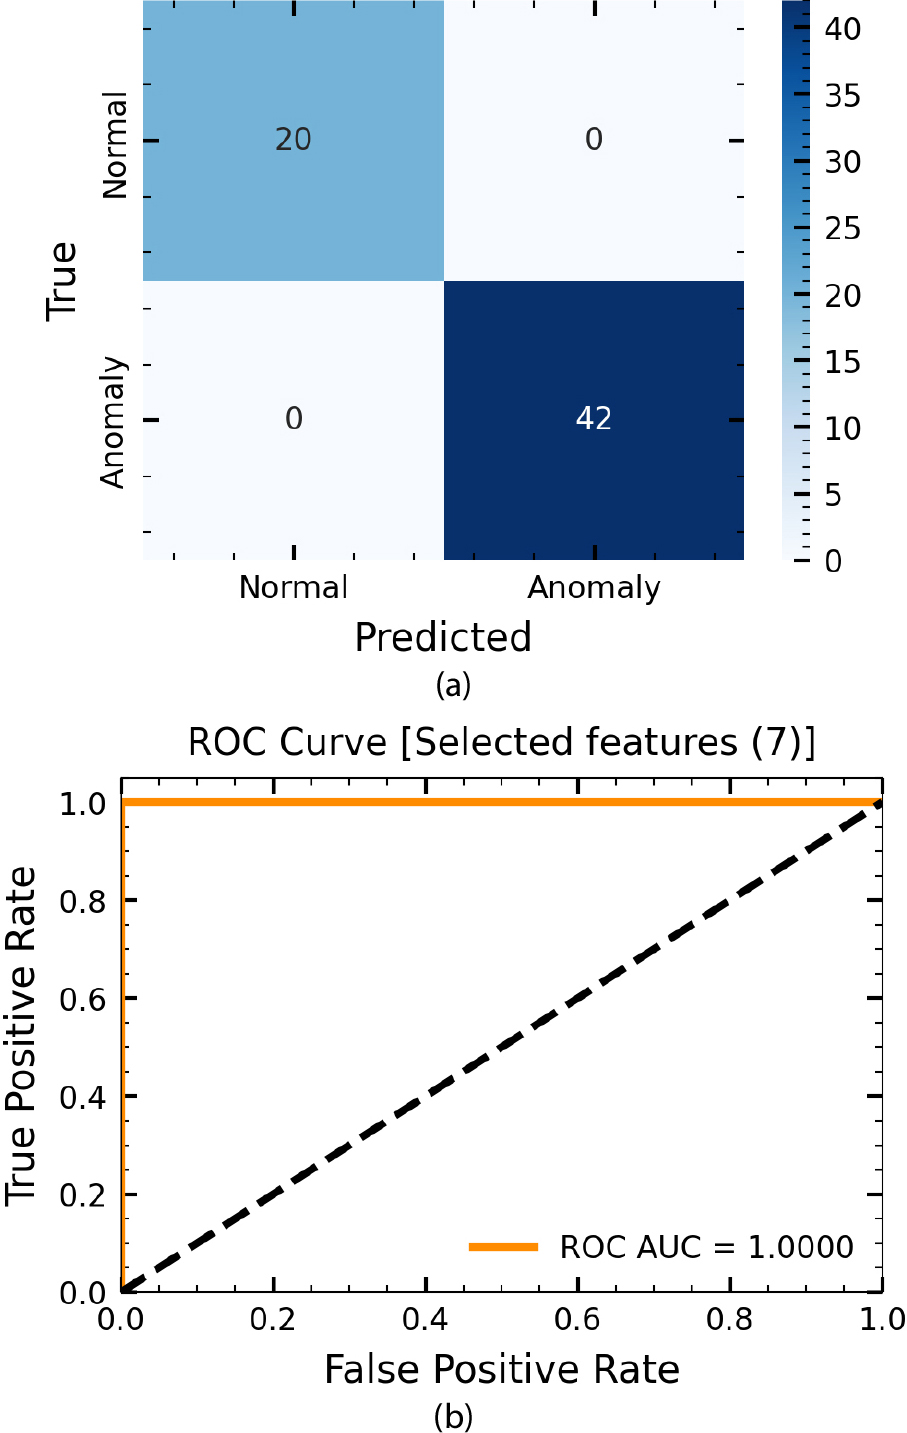
이상 탐지 결과 TP = 42, FN = 20, Fp = 0, FN = 0으로 정상 샘플 20개와 이상 샘플 42개에 대해 Precision, Recall, F1-score, 그리고 ROC-AUC가 모두 1.0의 정량적 성과를 달성하며 우수한 탐지 성능을 보이는 것을 확인할 수 있었다. 이는 전기차 안전 관리 시스템에서 고위험 충격 상황에 대해 충돌 시점만의 AE 신호 데이터를 기반으로 내부 구조 손상에 따른 이상 상태를 정확히 탐지할 수 있음을 보여준다. Fig. 6(a)는 이상 탐지 결과 혼동 행렬을, Fig. 6(b)는 ROC-AUC 커브를 시각화하여 보여준다.
6. 결 론
본 연구에서는 전기차의 리튬이온 배터리가 동적 충격 조건에서 발생할 수 있는 이상 상태를 실시간으로 탐지하기 위한 AE 신호 특징 기반 비지도학습 프레임워크를 제안하였다. 낙하 충격 실험과 SEM 분석을 통해 충격 에너지 기반 정상・이상 상태를 정의하고 AE 파형으로부터 에너지, 감쇠, 주파수, 통계 영역을 포함하는 7개의 특징을 추출하여 오토인코더 모델의 복원 오차 기반 이상 탐지를 수행하였다.
제안한 모델은 경량화된 구조로 정상과 이상 샘플의 복원 오차를 통해 우수한 탐지 성능을 달성하였으며, AE 신호 기반 실시간 이상 탐지에 효과적으로 정량화 될 수 있음을 입증하였다. 특히 배터리의 내부 상태 기반으로 분류한 정상 데이터만을 학습 데이터로 사용함으로써 다양한 충격 상황 및 강도가 혼재하는 실제 주행 환경에서도 정상 범위를 벗어나는 이상 상태를 실시간 식별할 수 있는 가능성을 제시하였다.
한편, 본 논문의 다음의 한계점을 지니고 있다.
1) 본 연구는 단일 충격 조건만을 고려하며, 실제 전기차 운용 환경에서 발생할 수 있는 반복 충격, 진동, 충돌 등 다양한 기계적 하중 조건을 고려하지 않았다. 또한 장기 사이클링에 따른 전기화학적 열화 및 SOC 상태에 따른 배터리 내부 상태를 반영하지 않았다. 향후 연구로는 다양한 기계적・전기화학적 조건을 고려하는 이상 탐지 프레임워크 연구를 진행할 예정이다.
2) 본 연구는 단일 셀 수준에서 수행하였으며 실제 배터리 시스템에 적용되는 모듈 및 팩 단위로의 확장 검증이 필요하다. 향후 연구에서는 복수 셀 구성으로의 확장을 통해 이상 탐지 프레임워크가 전기차 배터리 관리 시스템(BMS)에 사용 가능한 시스템으로 발전할 예정이다.